cbb
c754521bde
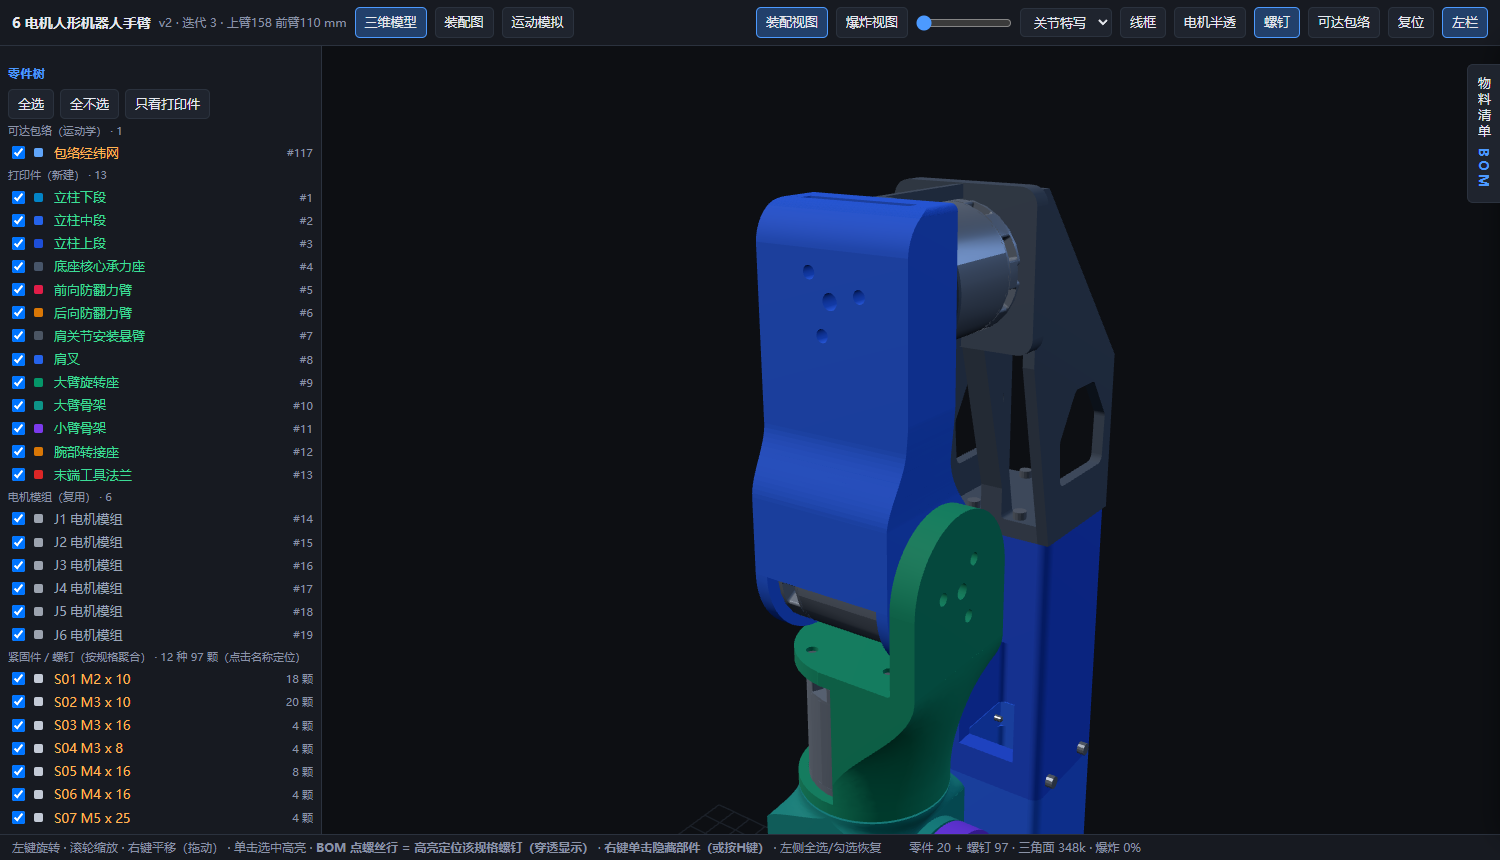
- 查看器新增线束/走线指示系统(4芯主干、电机出线分支、过关节缓冲环、T接小板),
  配套《线束走线与总线拓扑设计方案》文档与 src/test_harness_collision.py 干涉校验
- 取消 P04/P06/P07/P08 的敞口侧定位环盒切(俯仰关节局部坐标使切刀上侵底壁 3mm,
  平白造出 3x6.1mm 缺角),底壁补齐;盒切仅保留原本专用的 P05(M3),开关改名 M3_FENCE_OPEN_CUT
- 3MF 基准 profile(537 键)从手作原件抽出固化到 docs/bambu_profile_reference.json,
  导出链路不再依赖 out/ 二进制;P01_A 也改由当前模型生成,原件备份进 .bak/
- strength.json、BOM、screws、截图与三份查看器 HTML 同步重生成
140 KiB
1500x860px
140 KiB
1500x860px